ИИ против человека: кто лучше управляет автомобилем
Сравнение человека и автономной системы часто превращают в соревнование: кому лучше доверить управление автомобилем. Но на нынешнем этапе развития технологии ставить вопрос только так — не совсем корректно.
Искусственный интеллект относительно недавно интегрировался в автомобили, но уже стал не просто частью салонного оборудования. Нейросеть не только ассистирует водителю, но и сама читает дорожную обстановку, и даже может принимать решения.
Поэтому сравнение действий людей и автономных систем за рулём всё чаще становится предметом дискуссий.
При этом человек обладает огромным опытом взаимодействия с реальным миром и способен быстро понимать нестандартные ситуации. Автономная система, в свою очередь, не устаёт, постоянно контролирует обстановку вокруг автомобиля и может использовать для обучения опыт множества поездок. Поэтому интереснее сравнить не человека и технологию целиком, а отдельные навыки, от которых зависит вождение.
Когда внимание становится ограниченным ресурсом
Даже опытный водитель не может сохранять одинаковую концентрацию бесконечно долго. Через несколько часов за рулём внимание снижается, а на скорость принятия решений начинают влиять усталость, недосып, стресс, самочувствие и другие факторы.
У автономной системы таких физиологических ограничений нет. Она не устаёт после длинной поездки и не начинает хуже контролировать дорогу к концу рабочего дня. Для неё час движения и десятый час непрерывной работы принципиально не отличаются с точки зрения способности обрабатывать поступающие данные. Это особенно важно там, где безопасность зависит не от одного сложного манёвра, а от постоянного внимания к дорожной обстановке.
Картина вокруг автомобиля
Водитель получает основную часть информации визуально: смотрит через лобовое стекло, оценивает происходящее по сторонам и периодически проверяет зеркала. На основе увиденного он определяет расстояние до других машин, предполагает их скорость и прогнозирует дальнейшие действия участников движения. Качество такой оценки зависит от самого человека и ситуации. При высокой скорости, усталости или отвлечении часть происходящего можно заметить слишком поздно.
Автономный автомобиль использует другой подход. Информацию об окружающей среде одновременно собирают камеры, радары и лидары. Они работают совместно, поэтому одна и та же область пространства может контролироваться сразу несколькими типами датчиков.
После объединения этих данных система получает подробную цифровую картину происходящего вокруг автомобиля. Она может не только определить наличие другого транспортного средства, но и рассчитать расстояние до него и скорость движения.
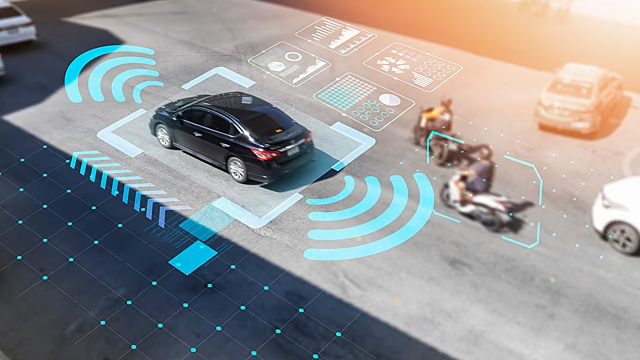
Приближающийся сзади мотоцикл, например, система способна обнаружить с помощью сенсоров ещё до того, как человек заметит его в зеркале. Разница здесь заключается не столько в способности увидеть объект, сколько в количестве и точности информации, доступной для принятия решения.
Как накапливается водительский опыт
Человек учится водить постепенно. Тысячи километров за рулём позволяют лучше прогнозировать чужие манёвры, быстрее распознавать опасные ситуации и увереннее принимать решения. Но личный опыт всегда ограничен теми дорогами и событиями, которые конкретный водитель встретил за годы практики.
У автономной системы принцип обучения другой. Для её подготовки можно использовать данные, полученные из множества реальных поездок, а также сценарии, воспроизведённые в виртуальной среде. Благодаря этому в обучающую выборку попадают не только обычные дорожные ситуации, но и редкие случаи, с которыми конкретный человек может ни разу не столкнуться за всю жизнь.
Кроме объёма данных важна возможность многократно воспроизводить нужные условия. Сложный эпизод можно повторять в симуляторе, менять отдельные параметры и проверять поведение системы в разных вариантах развития событий.
Ещё одно отличие состоит в том, что полученный опыт не остаётся у одного автомобиля. После разработки и проверки обновления новые навыки могут использовать машины всего автономного парка.
Правила без человеческого фактора
Большинство водителей знают требования Правил дорожного движения, однако знания сами по себе не гарантируют их соблюдения. Человек может превысить скорость, потому что торопится, поздно заметить знак, забыть включить указатель поворота или сознательно пойти на риск. На решение иногда влияют настроение, эмоции, спешка или неверная оценка собственных возможностей.
У автономной системы нет подобных мотивов. Она не стремится приехать раньше любой ценой и не считает допустимым нарушить правило, потому что дорога кажется свободной. Поэтому один из важных принципов автономного вождения — предсказуемое поведение в рамках заложенных требований и ограничений.
Несколько секунд на решение
Рассмотрим ситуацию на скоростной дороге. Впереди из-за неисправности остановился автомобиль. Для человека многое будет зависеть от того, когда именно он заметит препятствие. Если водитель внимательно следил за дорогой и заранее увидел изменение движения соседних машин, времени на торможение или перестроение будет больше. Если внимание было отвлечено, принимать решение придётся значительно быстрее. На результат влияют скорость, дистанция, состояние покрытия, погода, плотность движения и подготовка самого водителя.
Исследования времени реакции показывают, что в реальных дорожных условиях этот показатель может значительно меняться — от нескольких десятых долей секунды до значений, приближающихся к двум секундам. На него влияют особенности ситуации и состояние человека.
Автономная система непрерывно анализирует пространство вокруг автомобиля, поэтому её задача — не просто быстро отреагировать на уже возникшую опасность, а по возможности обнаружить её развитие заранее.
Отдельно отрабатывается поведение в критических ситуациях. Для этого используют испытательные полигоны и виртуальные симуляции, где сценарий можно безопасно повторить необходимое количество раз. В обучение также могут включаться данные о реальных дорожных происшествиях, чтобы система знакомилась с редкими и потенциально опасными комбинациями событий.
Где преимущество пока остаётся у человека
Большой объём данных, сенсоры и отсутствие усталости не означают, что автономная система уже превосходит человека во всех аспектах вождения. Одно из главных преимуществ человека — способность понимать сложный контекст. На дороге регулярно возникают ситуации, которые трудно описать исключительно формальными правилами. Люди могут интерпретировать намерения других участников движения по едва заметным признакам, быстро приспосабливаться к совершенно новой обстановке и искать нестандартный выход, если привычный сценарий перестал работать.
Для автономной технологии именно такие случаи остаются одной из наиболее сложных задач. Поэтому развитие автономного транспорта происходит постепенно. Системы проходят длительные испытания, разработчики расширяют набор сценариев и условий работы, а новые функции внедряют после сложной и многоэтапной проверки.
Пока это не соревнование, а разделение задач
Сравнение человека и автономной системы нужно не для того, чтобы выбрать победителя. Оно позволяет понять, какие свойства каждого подхода можно использовать для повышения безопасности на дорогах.
- Технология особенно сильна там, где нужны постоянное внимание, точные измерения, обработка большого объёма информации и строгое соблюдение заданных правил.
- Человек пока лучше справляется с неоднозначным контекстом и принципиально новыми ситуациями, для которых недостаточно заранее накопленного опыта.
И при этом автономный транспорт остаётся созданной человеком системой. Люди проектируют автомобили и программное обеспечение, собирают данные, обучают модели, проводят испытания, оценивают безопасность и определяют условия, в которых технологию можно применять.
Поэтому дальнейшее развитие автономного вождения скорее связано не с противостоянием человека и машины, а с поиском наиболее эффективного распределения задач между ними. Конечная цель при этом остаётся общей — сделать движение на дорогах безопаснее, а транспорт удобнее и эффективнее.
От круиза до автопилота: как работают водительские ассистенты и где они ошибаются